Câblage
Vue d’ensemble des liaisons du robot. Les connecteurs et les longueurs de câble sont détaillés dans Nomenclature.
Note
Page en cours de rédaction : l’alimentation du Raspberry Pi, le branchement de l’arrêt d’urgence et le repérage de chaque connecteur sur la carte sont à compléter, avec des photos.
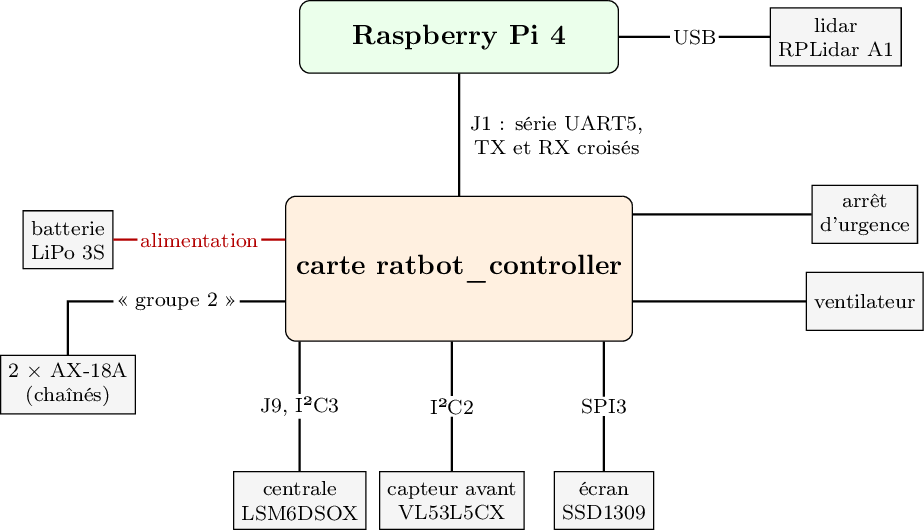
Les liaisons du robot : la carte du robot au centre, le Raspberry Pi au-dessus.
Les règles à respecter
La liaison série J1 : le TX de la carte va sur le RX du Raspberry Pi, et réciproquement. Un câble droit ne fonctionne pas.
Les servomoteurs se branchent sur le connecteur marqué « groupe 2 » de la carte, le seul relié aux roues par le firmware. Les deux moteurs sont chaînés sur le même bus ; c’est leur identifiant qui les distingue.
La centrale inertielle se branche sur J9.
L’écran : son interrupteur SPI / I²C doit être sur SPI.